Ein Fisch für neue Gesichtsmuskeln
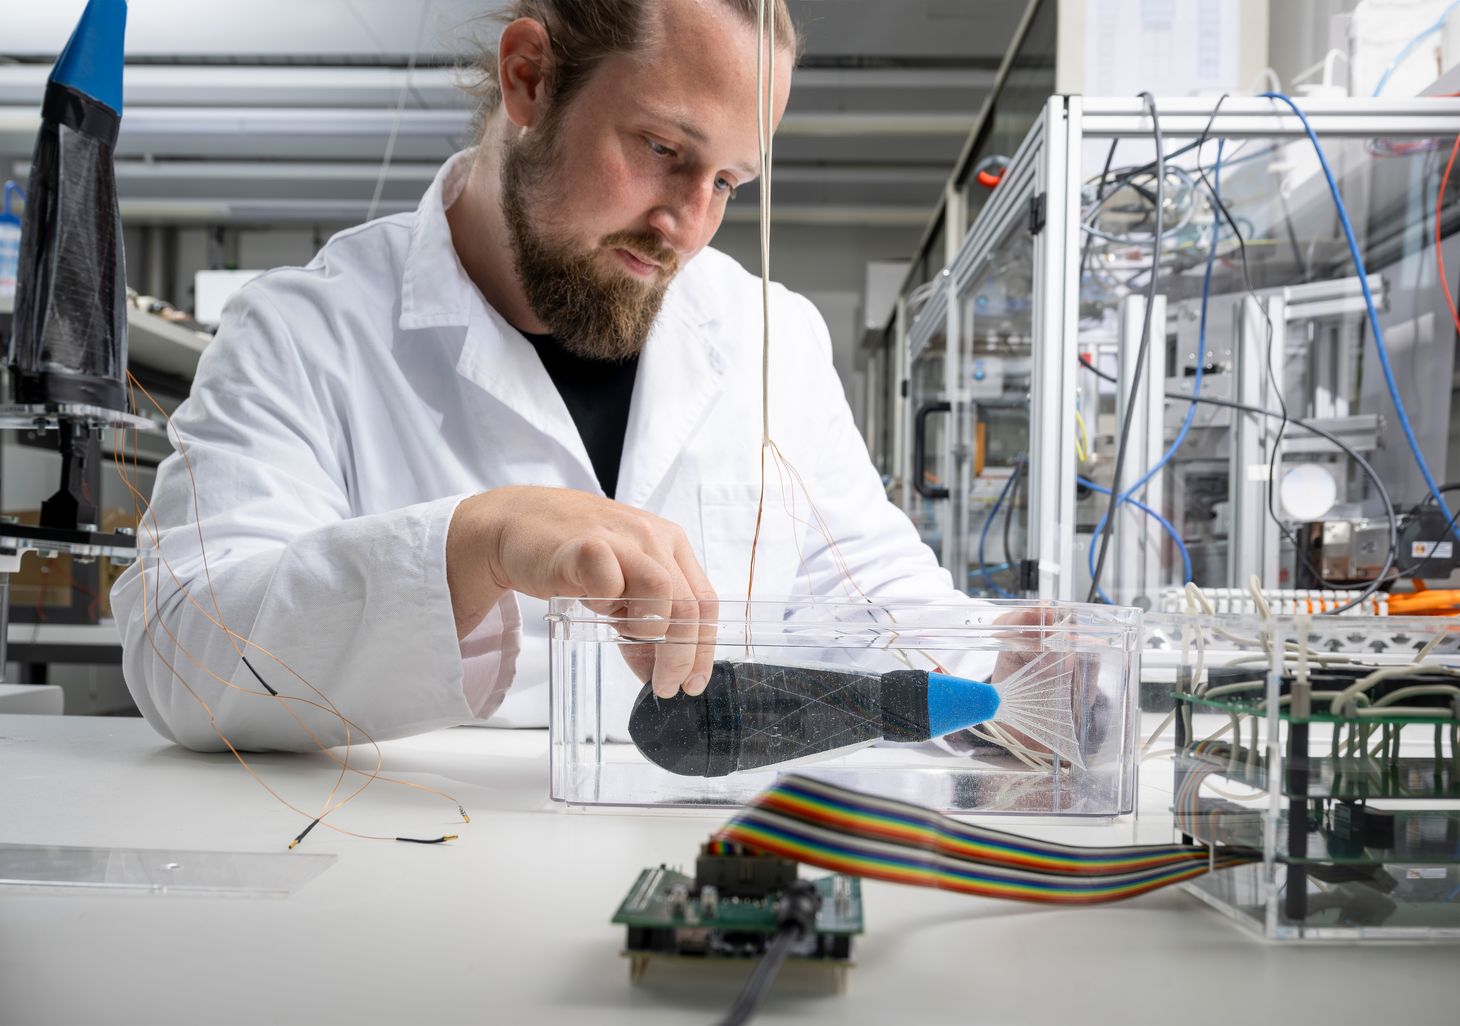
Die Forschenden des Zentrums für künstliche Muskeln an der EPFL haben einen Roboterfisch entwickelt, dessen weiche, künstliche Muskeln zugleich seine Körperhülle bilden. Der ungewöhnliche Prototyp soll aber nicht in erster Linie neue Gewässer erkunden: Er dient als Versuchsplattform für künstliche Gesichtsmuskeln, die Menschen mit Lähmungen dereinst ihre Mimik zurückgeben sollen.
Ein Fisch, der einem Menschen das Lächeln zurückgeben soll: Das klingt nach einer reichlich ungewöhnlichen Verbindung. Doch für das Team um Yves Perriard und Yoan Civet am Zentrum für künstliche Muskeln der EPFL am Standort Neuenburg ist es ein logischer Entwicklungsschritt. In einer Studie (*) hat das Team kürzlich einen Roboterfisch präsentiert, der von jenen weichen künstlichen Muskeln angetrieben wird, mit denen es in seinem von der Werner Siemens-Stiftung unterstützten Projekt Behandlungen für Krankheitsbilder wie Herzschwäche, Inkontinenz oder Gesichtslähmungen entwickelt.
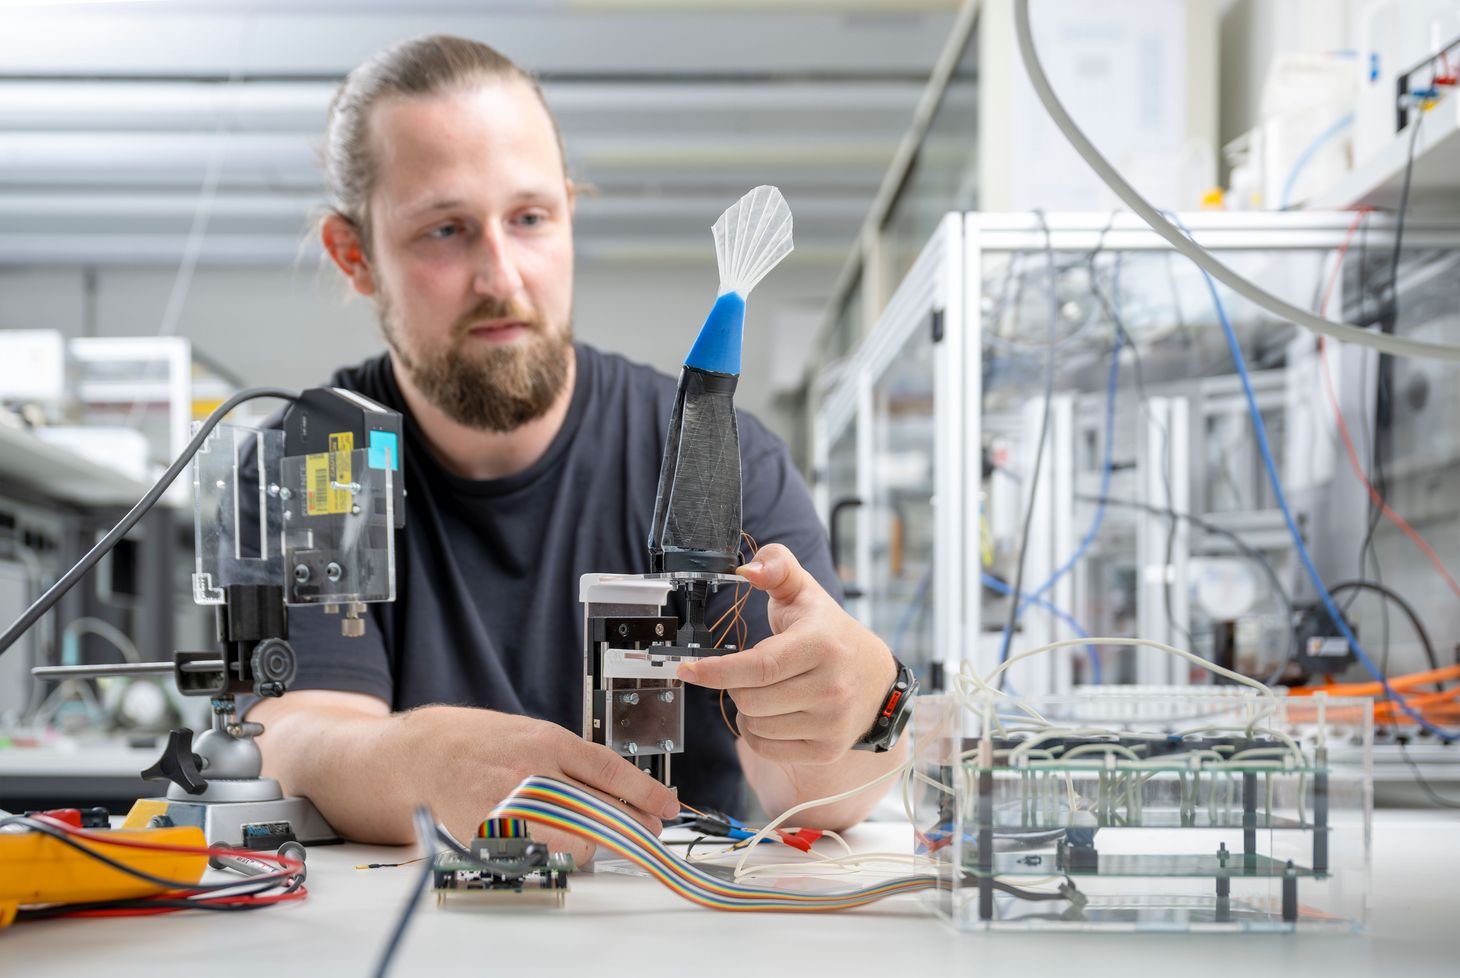
«Der Fisch soll uns vor allem als Plattform dienen, um neue Konzepte zur Entwicklung künstlicher Muskeln für Menschen mit Gesichtslähmungen zu testen», sagt Projektleiter Yves Perriard. Das möge zwar etwas unkonventionell klingen. «Aber die technischen Herausforderungen sind in beiden Anwendungsbereichen überraschend ähnlich.» Ein Kernpunkt: Im Gesicht sind die Muskeln auf engstem Raum unter der Haut untergebracht. Sie können also nicht einfach an ein zusätzliches Gehäuse oder eine umfangreiche Mechanik montiert werden. Und sie müssen trotzdem genügend Kraft und Auslenkung erzeugen, um den Mundwinkel sichtbar und natürlich zu bewegen.
Muskeln bilden den Körper
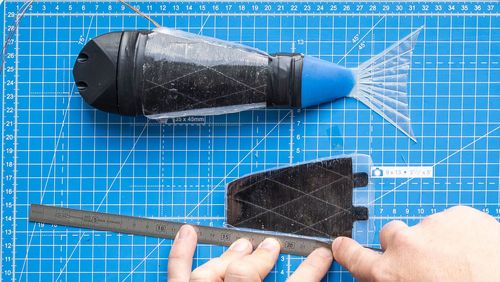
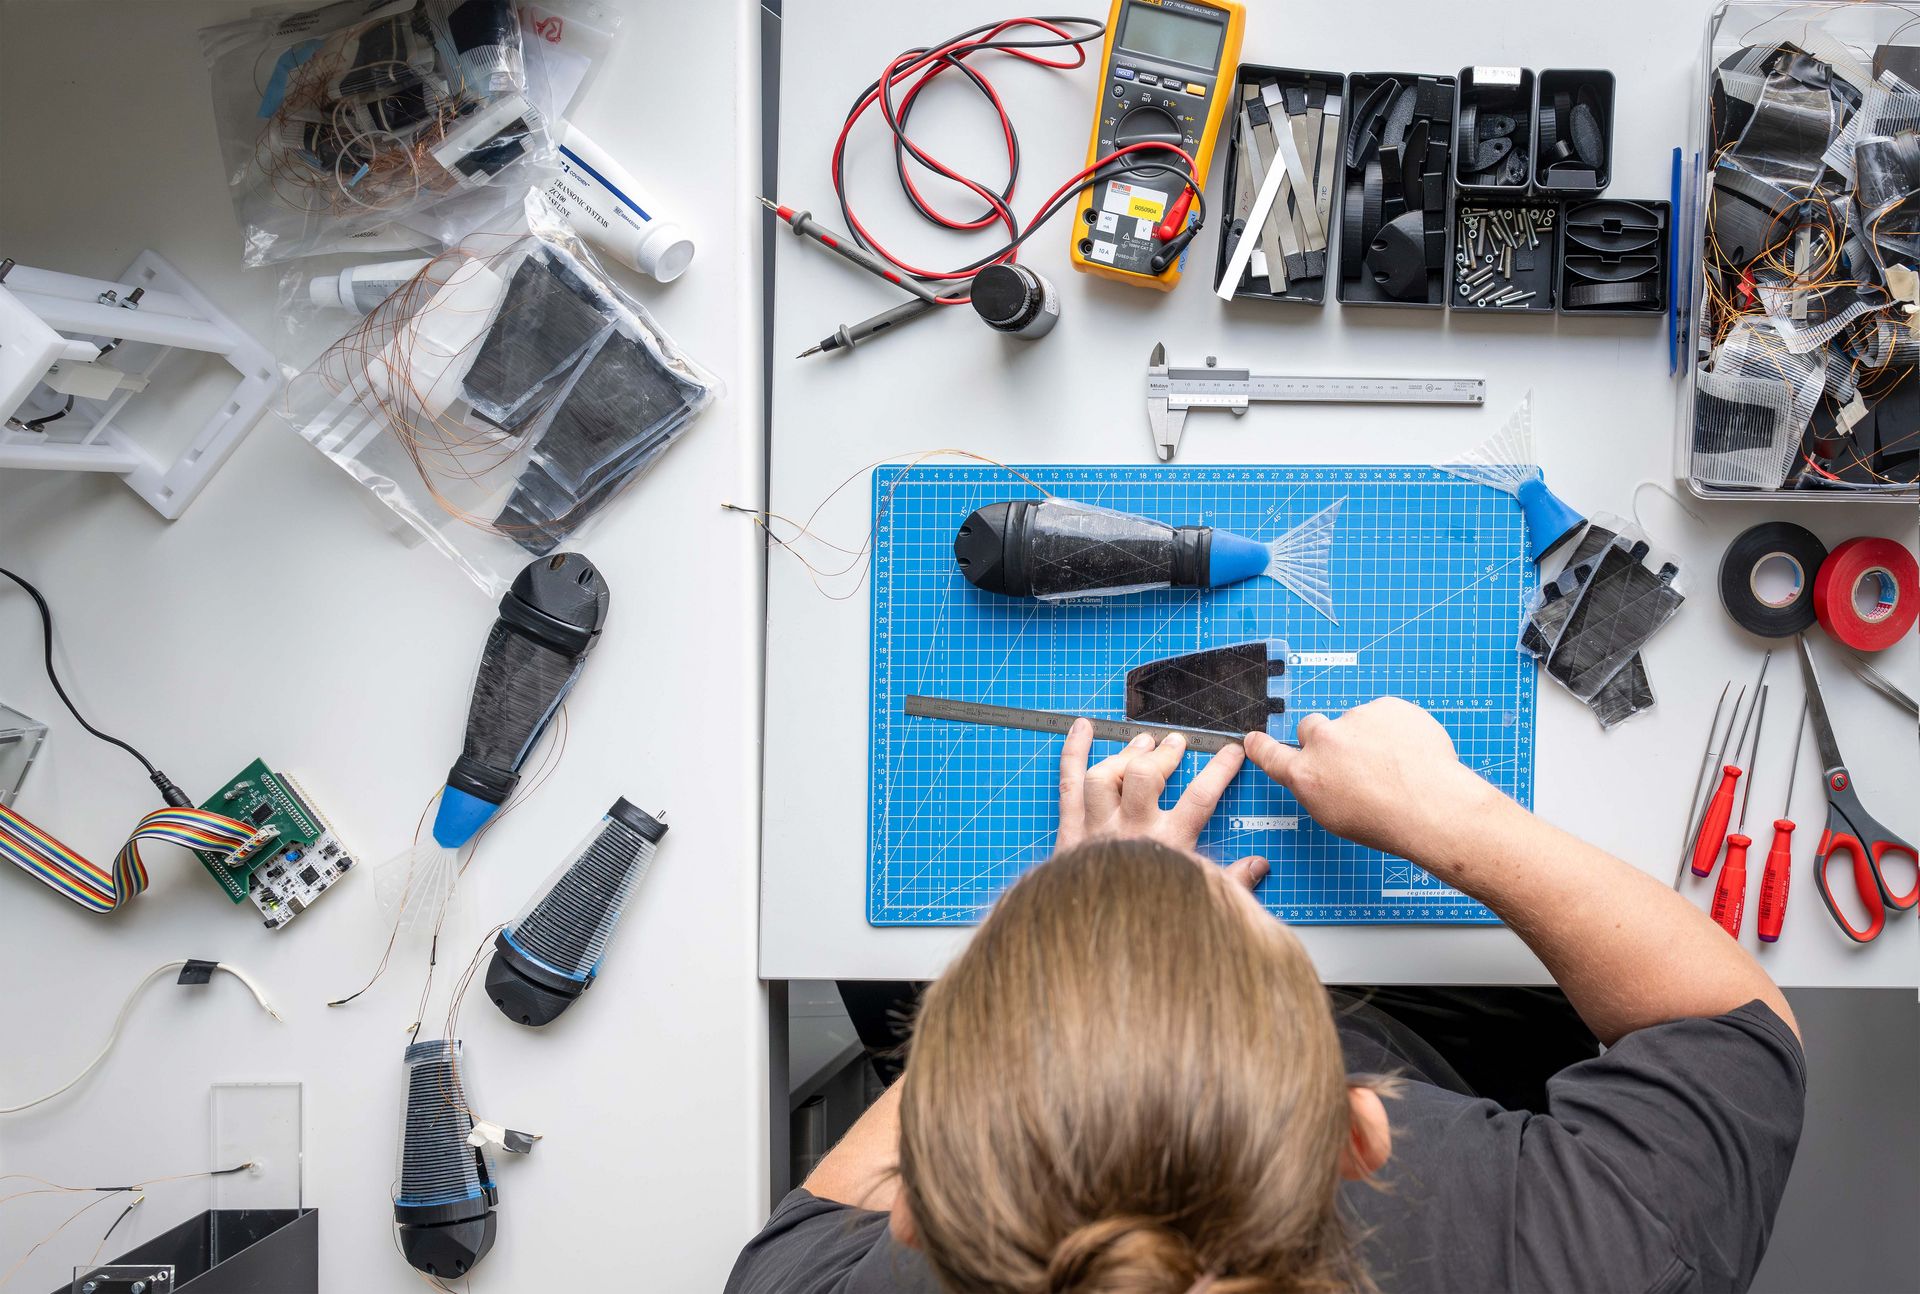
Der «DEA Fish», wie die Forschenden ihren 18 Zentimeter langen Schwimmroboter nennen, nimmt diese Voraussetzungen auf: Anders als viele andere Roboter besteht er nicht aus einem starren Rumpf, an den Motoren und Gelenke montiert sind. Vielmehr verschmelzen künstlicher Muskel, Körperhülle und räumliche Form zu einer einzigen Struktur. Die beiden Körperseiten werden von dielektrischen Elastomer-Aktoren (DEA) gebildet – dünnen Silikonschichten zwischen Elektroden. Wird eine elektrische Spannung angelegt, ziehen sich die Elektroden gegenseitig an. Die Silikonschicht wird dünner und dehnt sich aus. Auf diese Weise wandeln die Aktoren elektrische Energie in Bewegung um – ähnlich wie biologische Muskeln.
Die Forschenden verstärkten die Silikonmembranen mit steifen Fasern. Diese verhindern, dass sich das weiche Material in alle Richtungen gleich stark verformt. Stattdessen lenken sie die Bewegung bevorzugt in die gewünschte Richtung – ein Verhalten, das als Anisotropie bezeichnet wird. «Durch die Faserverstärkung verbessern wir die Leistung unserer künstlichen Muskeln. Gleichzeitig können wir dadurch dreidimensionale Formen kreieren», sagt Postdoktorand Markus Koenigsdorff, der Erstautor der Studie.
So fertigten die Forschenden für ihren DEA-Fish trapezförmige Elemente, die vom breiten Kopf zum schmaleren Schwanz führen. Sie klebten die Aktoren auf biegsame Träger und spannten diese zwischen Kopf und Schwanz in eine gekrümmte Form. So entstanden die Seitenwände eines hohlen, fischähnlichen Körpers. Im Innern des Roboterfisches bleibt Platz, um später die Stromversorgung und Steuerelektronik zu integrieren.
Test im Wasserbecken
Zudem verläuft zwischen den beiden seitlichen Aktoren ein dünner Federstahlstreifen. Er dient als Wirbelsäule und kann links oder rechts ausknicken. Die künstlichen Muskeln werden gegen diese Leiste vorgespannt. Wird der Aktor auf einer Seite eingeschaltet und bewegt sich, verändert dies das Kräfteverhältnis: Wird eine bestimmte Auslenkung erreicht, schnellt die Wirbelsäule zur Gegenseite. Beim Aktivieren des anderen Muskels kippt sie zurück. Das ermögliche grosse Ausschläge der Schwanzflosse, sagt Koenigsdorff.
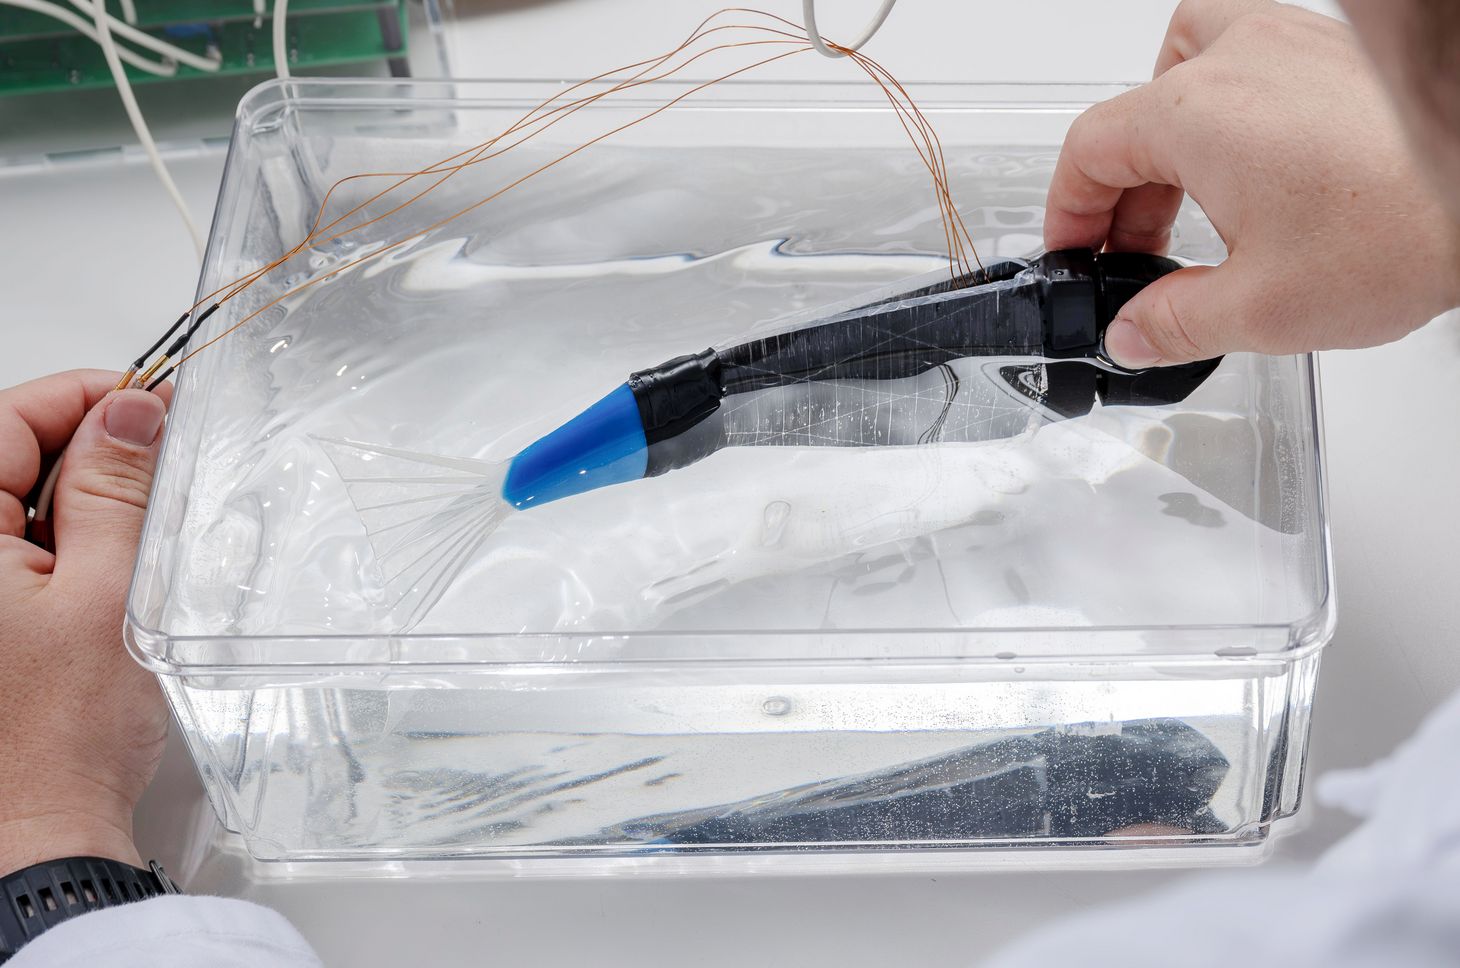
Die Forschenden prüften Federstahlleisten unterschiedlicher Dicke. Eine 0,3 Millimeter dicke Variante erwies sich als bester Kompromiss: Dünnere Leisten konnten der Vorspannung nicht ausreichend standhalten, dickere waren für die künstlichen Muskeln zu steif. Mit der ausgewählten Konfiguration bewegte sich die Flossenspitze maximal um rund 5,5 Zentimeter hin und her. In einem Wasserbecken erreichte der DEA-Fish eine Höchstgeschwindigkeit von sechs Zentimetern pro Sekunde – rund ein Drittel seiner Körperlänge. Im Vergleich mit anderen DEA-betriebenen Schwimmrobotern liege die Geschwindigkeit im Mittelfeld, sagt Koenigsdorff. Der DEA-Fish sei bisher allerdings nicht auf ein möglichst hohes Tempo optimiert.
Störungsfreie Tierbeobachtung
Noch handelt es sich zudem nicht um einen frei schwimmenden Unterwasserroboter. Der Prototyp bezog Energie und Steuersignale über Kabel. Er wurde entlang eines Drahtes geführt und ein Schwimmkörper an der Wasseroberfläche hielt ihn auf der gewünschten Tiefe. Die Versuche zeigen aber, dass das neuartige Körper- und Antriebskonzept im Wasser funktioniert. Und dereinst könnte ein solches flossenangetriebenes, DEA-basiertes System durchaus seine Einsatzgebiete haben.
Denn solche Roboter arbeiten geräuschlos und robuster als herkömmliche propellergetriebene Systeme. «Sie könnten zum Beispiel durch dichte Wasserpflanzen navigieren, ohne sich darin zu verfangen», sagt Koenigsdorff. «Oder sie erlauben die Beobachtung von Wildtieren ohne akustische Störungen.» Darüber hinaus lasse sich an solchen Plattformen die Biomechanik von Fischen untersuchen – und daraus beispielsweise optimierte Flossenformen für technischen Anwendungen entwickeln.
Präzise Muskelsteuerung
Der Hauptfokus des Forschungsteams liegt aber weniger auf solchen Entwicklungen. Wichtiger sind Erkenntnisse zur Herstellung, Abdichtung und räumlichen Integration von Aktoren oder zur Spannungsversorgung, die auch für die Gesichtsmuskelforschung hilfreich sein werden. «Der Roboter hat uns dazu gebracht, ein neues, zuverlässigeres elektrisches Isolationsprotokoll für unsere Bauteile zu entwickeln», sagt Yoan Civet. Ausserdem verbesserte das Team seine Fertigungsprozesse und baute einen Prüfstand auf, um die Lebensdauer der Elastomer-Aktoren im flüssigen Medium zu messen.
Parallel dazu optimieren die Forschenden ihre Gesichtsmuskeln an einem Kunststoff-Schädelmodell. Die grösste Aufgabe besteht darin, möglichst viel mechanische Leistung aus möglichst kleinen künstlichen Muskeln herauszuholen. Gleichzeitig muss die Steuerung präziser werden. Denn ein Lächeln ist keine einfache Bewegung in nur einer Richtung: Mehrere Muskeln müssen fein abgestimmt zusammenarbeiten, bereits kleine Abweichungen lassen einen Gesichtsausdruck unnatürlich wirken.
Daher entwickelt das Neuenburger Team auch Bauteile mit komplexeren Verstärkungsmustern. Solche künstlichen Muskeln verformen sich an verschiedenen Stellen in unterschiedliche Richtungen und schmiegen sich besser an die komplexe Anatomie des Gesichts an. «Natürliche Gesichtsausdrücke sind subtil, koordiniert und mehrdimensional», sagt Yoan Civet. Diese Beweglichkeit mit künstlichen Muskeln zu erreichen, ist die grosse Herausforderung für das Projekt.
Text: Simon Koechlin
(*) Studie